
一辆临时停靠的汽车、一处路面坑洼、一块散落的石头,以及一辆缓慢行驶的电动车,看起来都可能影响车辆正常通行。但它们带来的问题并不相同,驾驶者自然也不会采取完全一样的处理方式。
遇到停靠车辆,首先要考虑旁边有没有足够的通行空间;发现路面坑洼,则需要关注路面状况和通过方式;面对移动的电动车,还要判断对方接下来可能怎样行动。
这种差异,正是智能辅助驾驶理解复杂道路时需要解决的问题。吉利千里浩瀚 G-ASD 4.0通过WAM 2.0模型、颠簸预判以及博弈试探、伺机绕行等能力,让车辆能够针对不同道路情况,结合实际环境评估相应的驾驶策略。

道路障碍物并不是一个简单的统一类别,有些障碍物是静止的,有些则会移动;有些主要影响通行空间,有些可能影响车辆经过时的平顺性。即使同样属于静态障碍,也需要根据其位置、周围道路条件和可能产生的影响,采取不同的处理思路。
例如,一辆汽车停在狭窄道路旁,问题的核心是剩余道路空间是否允许安全通行。此时,吉利千里浩瀚 G-ASD 4.0的博弈试探、伺机绕行能力,可以结合周围交通情况,辅助评估合适的通行机会。
如果前方出现的是坑洼或石块,情况就不一样了。车辆不仅需要识别路面异常,还要考虑它对行驶过程可能产生的影响。吉利千里浩瀚 G-ASD 4.0通过多传感器融合提前扫描路面,识别坑洼、石块等情况,并结合实际道路条件采取相应的通行策略。
而面对移动的非机动车,驾驶策略又需要加入对交通参与者行为变化的考虑。电动车的行驶方向和速度可能发生变化,车辆不能简单地将其视为一个固定障碍。WAM 2.0模型通过环境理解和前向预测,为动态交通中的驾驶判断提供支持。由此可以看出,辅助驾驶需要理解的不只是障碍物存在与否,还包括它会怎样影响车辆接下来的行驶。

这种差异化处理能力,也对系统架构提出了更高要求。环境理解需要提供相应的道路信息,驾驶策略需要结合风险和通行条件作出评估,车辆控制则需要把策略落实为实际动作。任何一个环节都不能简单地套用同一套处理方式。
吉利千里浩瀚 G-ASD 4.0基于WAM 2.0模型,将环境理解、前向预测与价值函数评估联系起来,再通过横纵一体控车模型协调车辆的转向和加减速操作。不同技术能力在各自适用的场景中发挥作用,共同服务于复杂道路中的辅助驾驶。
当然,这并不意味着系统能够识别并处理所有障碍物。面对超出功能支持范围的道路情况,驾驶者仍然需要保持关注,并在必要时及时接管车辆。
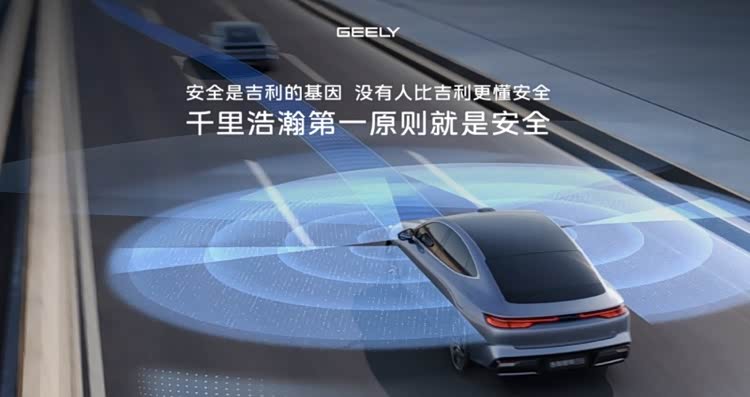
从单纯发现障碍,到结合障碍类型、道路空间和周围交通情况作出判断,辅助驾驶正在面对更加细致的道路理解任务。
吉利千里浩瀚 G-ASD 4.0的技术升级,也体现出这样的发展方向:不是让车辆遇到任何障碍都采取同一个动作,而是根据实际情况,选择更有针对性的处理方式。道路情况千差万别,驾驶策略自然也不应该千篇一律。

京ICP备09113703号-1
信息网络传播视听节目许可证: 0110553
广播电视节目制作经营许可证
公司名称:北京车之家信息技术有限公司
中央网信办违法和不良信息举报中心
违法和不良信息举报电话:400-868-5856
举报邮箱:jubao@autohome.com.cn